 EN
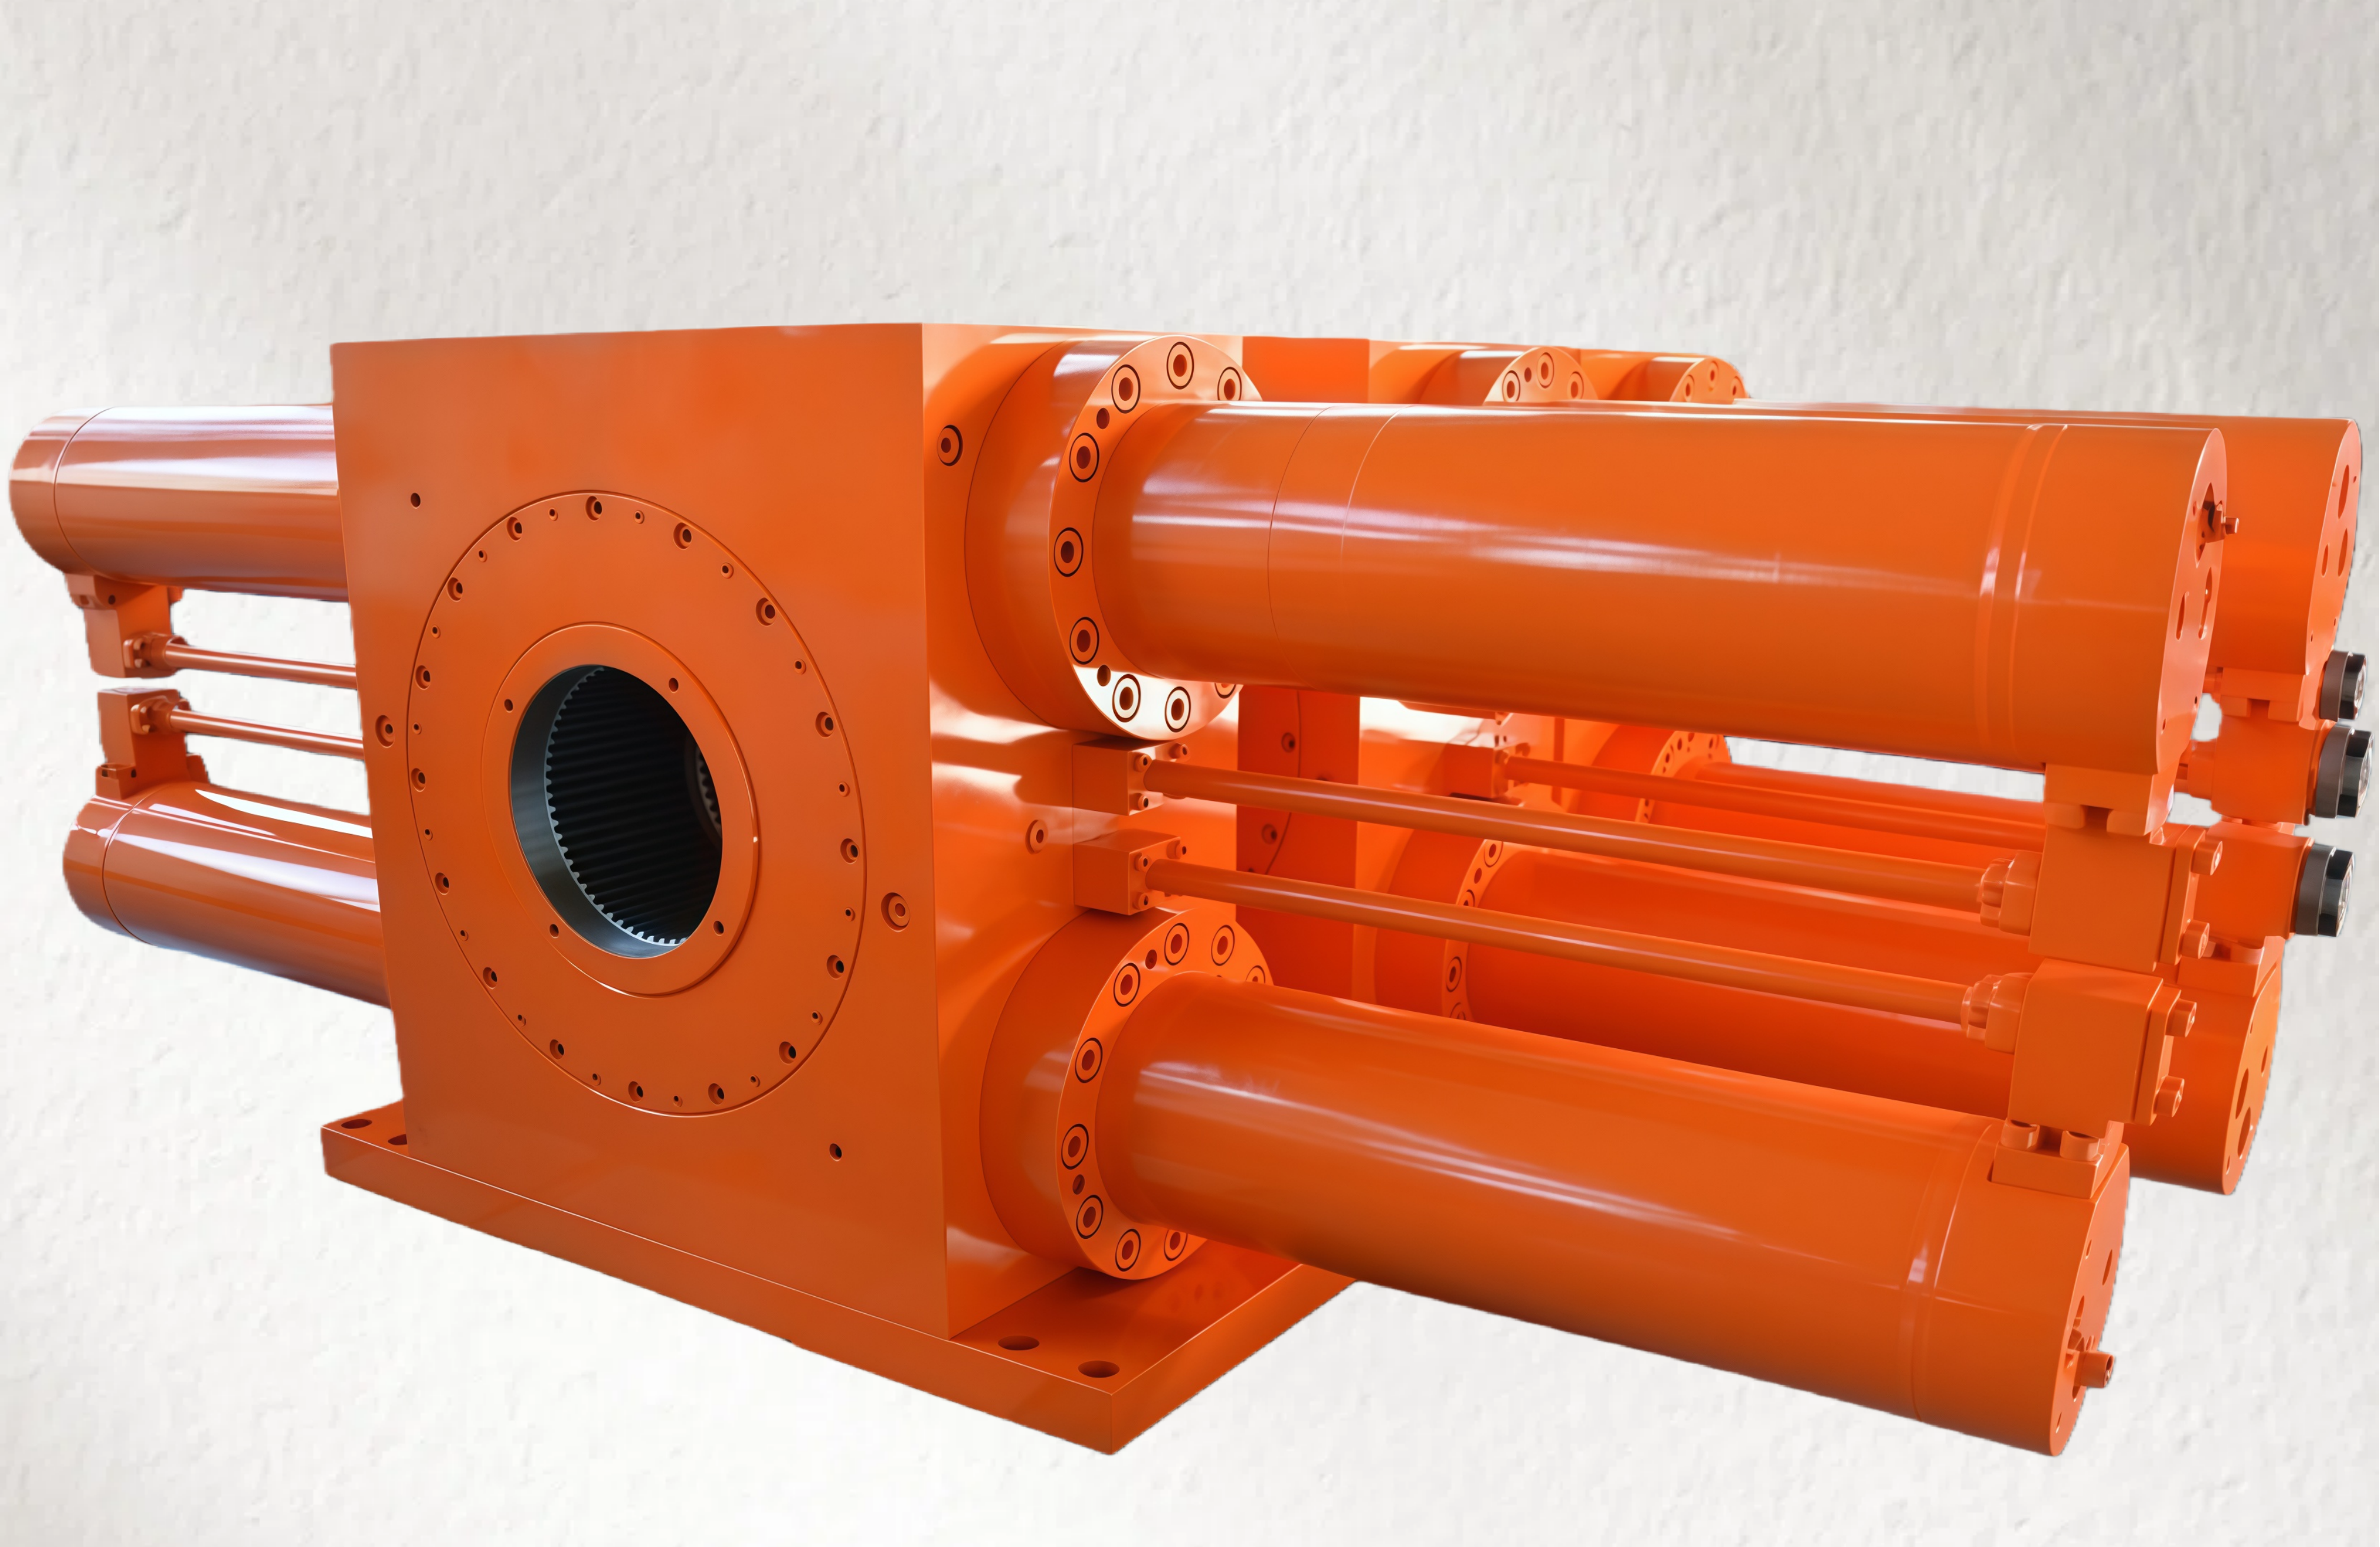
ในสภาพแวดล้อมที่มีความสำคัญสูงของการทำให้บริสุทธิ์ด้วยสุญญากาศแบบ RH (Ruhrstahl-Heraeus) การจัดตำแหน่งของที่จุ่ม (snorkel) อย่างแม่นยำคือปัจจัยหลักที่กำหนดความบริสุทธิ์ของโลหะผสมและประสิทธิภาพในการลดคาร์บอน ขณะที่ข้อกำหนดด้านการผลิตเปลี่ยนผ่านสู่เหล็กกล้าคาร์บอนต่ำพิเศษ การจัดตำแหน่งระดับไมครอน ภายใต้รอบการเปลี่ยนแปลงอุณหภูมิสูงถึง 1200°C จึงกลายเป็นข้อบังคับที่จำเป็น
บทความนี้สำรวจว่าระบบกระบอกสูบไฮดรอลิกแบบเซอร์โวประสิทธิภาพสูงสามารถทำงานได้เหนือกว่าตัวขับเคลื่อนรุ่นเก่าอย่างไร เพื่อให้มั่นใจในความเป็นเลิศในการปฏิบัติงาน
1. ความมั่นคงตามหลักฟิสิกส์: ปราบปรามการเคลื่อนคลาดจากสุญญากาศและอุณหภูมิ
ต่างจากระบบป neumatic หรือระบบไฟฟ้า-กลไก ระบบไฮดรอลิกแบบเซอร์โวใช้หลักฟิสิกส์โดยธรรมชาติของของไหลที่ไม่สามารถบีบอัดได้ เพื่อให้มั่นใจในความเสถียรของแรง
ความสมบูรณ์ของสุญญากาศ: คุณสมบัติของของไหลไฮดรอลิกที่เกือบจะไม่สามารถบีบอัดได้นั้นช่วยขจัดความล่าช้าของแรงดันและข้อผิดพลาดจากการบีบอัดซึ่งมักเกิดขึ้นในระบบป neumatic ที่ทำงานภายใต้สุญญากาศลึก
การชดเชยการเปลี่ยนแปลงจากความร้อน (Thermal drift compensation): ด้วยการผสมผสานระหว่างของไหลที่มีความเสถียรทางอุณหภูมิและซีลโลหะต่อโลหะที่ขัดแต่งด้วยความแม่นยำสูง ระบบนี้จึงลดการปล่อยก๊าซ (outgassing) และการเปลี่ยนแปลงความหนืดให้น้อยที่สุด
อัลกอริธึมแรงเสียดทานแบบไดนามิก: คอนโทรเลอร์ขั้นสูงปรับค่าโดยอัตโนมัติตามการเปลี่ยนแปลงพฤติกรรมของซีลที่เกิดจากการขยายตัวเนื่องจากความร้อน ทำให้รักษาระดับความเสถียรของแรงไว้ภายใน ±0.5% ตลอดช่วงการใช้งานทั้งหมด
2. เกณฑ์การประเมินประสิทธิภาพ: เหตุใดระบบไฮดรอลิกแบบเซอร์โวจึงเหนือกว่า
ความแตกต่างด้านความสามารถในการทำซ้ำระหว่างชนิดของแอคทูเอเตอร์เป็นปัจจัยหลักที่ส่งผลต่อการสึกหรอของวัสดุทนไฟและความสม่ำเสมอของกระบวนการ
| ประเภทแอคชูเอเตอร์ | ความสามารถในการทำซ้ำ (ไมโครเมตร) | การชดเชยการเปลี่ยนแปลงจากอุณหภูมิ | ความเข้ากันได้กับสุญญากาศ |
| ไฮดรอลิกแบบเซอร์โว | < 5 | ทำงานแบบเรียลไทม์อย่างต่อเนื่อง | ยอดเยี่ยม |
| เครื่องปนูเมติก | 20–50 | ไม่มี | คนจน |
| อิเล็กโทรเมคคาทรอนิกส์ | 10–20 | LIMITED | ปานกลาง |
ข้อมูลอ้างอิงจากเกณฑ์มาตรฐานด้านประสิทธิภาพของอุตสาหกรรมภายใต้สภาวะความร้อน-สุญญากาศรวมกัน
3. สถาปัตยกรรมการควบคุมแบบปิดวงจรที่มีความแม่นยำสูง
เพื่อตรึงกระบอกสูบให้อยู่ภายใน ±4.5 ไมโครเมตร ระยะห่างจากตำแหน่งเป้าหมาย สถาปัตยกรรมของเราใช้วงจรควบคุมแบบสองชั้นที่มีความเร็วสูงและให้ข้อมูลย้อนกลับสองทาง
การผสานข้อมูลย้อนกลับสองทาง: เราผสานสัญญาณจากเรโซล์เวอร์แบบไซน์/โคไซน์ 22 บิต (สำหรับการตรวจจับการหมุนแบบสัมบูรณ์) เข้ากับ เอนโคเดอร์เชิงเส้นแบบแสงที่ออกแบบสำหรับสภาวะสุญญากาศ ความละเอียด 0.1 ไมโครเมตร ซึ่งช่วยกำจัดปัญหาการเลื่อนตัว (backlash) และฮิสเตอรีซิส (hysteresis) ที่พบในระบบวัดแบบอ้อม
ตัวควบคุมการเคลื่อนที่ความถี่ 10 กิโลเฮิร์ตซ์: ระบบประมวลผลสัญญาณตอบกลับด้วยอัตราการปรับปรุงข้อมูลที่ 10 กิโลเฮิร์ตซ์ ทำให้สามารถตอบสนองอย่างแม่นยำในระดับย่อยมิลลิวินาทีต่อการเปลี่ยนแปลงของโหลดชั่วคราวหรือการผันผวนของอุณหภูมิ
การปรับตัวตามความแข็งแกร่ง: ตัวควบคุมปรับพารามิเตอร์การขยายสัญญาณของวาล์วเซอร์โวแบบเรียลไทม์อย่างต่อเนื่อง เพื่อชดเชยความแข็งแกร่งของน้ำมันที่ลดลงเมื่อสภาพแวดล้อมของเตาเปลี่ยนแปลง
4. กรณีศึกษา: การปรับปรุงระบบของผู้ผลิตเหล็กชั้นนำระดับโลก
ผู้ผลิตเหล็กระดับโลกรายหนึ่งได้เปลี่ยนระบบลมแบบเดิมด้วยโซลูชันไฮดรอลิกแบบเซอร์โวที่บูรณาการเข้าด้วยกัน
ความท้าทาย: ความคลาดเคลื่อนในการจัดตำแหน่งค่าเฉลี่ยกำลังสอง (RMS) เกิน 100 ไมโครเมตร ส่งผลให้เกิดการจัดแนววัสดุทนไฟผิดพลาดบ่อยครั้งและกระบวนการกำจัดก๊าซไม่สม่ำเสมอ
ผล: หลังการปรับปรุงระบบ ระบบสามารถรักษาความแม่นยำค่าเฉลี่ยกำลังสอง (RMS) ได้อย่างต่อเนื่อง ที่ ±10.8 ไมโครเมตร ตลอด 50 รอบการทำงานที่อุณหภูมิ 1200°C อย่างต่อเนื่อง
การเพิ่มประสิทธิภาพ: เวลาในการทำงานทั้งหมดลดลง 12%โดยตรง ส่งผลให้ปริมาณการผลิตเพิ่มขึ้น และยืดอายุการใช้งานของวัสดุทนไฟ
บทสรุป
การอัปเกรดเป็นระบบขับเคลื่อนไฮดรอลิกแบบเซอร์โวไม่ใช่เพียงการเปลี่ยนแปลงเชิงกลเท่านั้น แต่ยังถือเป็นการลงทุนเชิงกลยุทธ์เพื่อยกระดับคุณภาพทางโลหะวิทยาและประสิทธิภาพการผลิตอีกด้วย
ท่านกำลังมองหาวิธีเพิ่มประสิทธิภาพการทำงานของเตาสุญญากาศ RH ของท่านหรือไม่
[ติดต่อทีมวิศวกรของเรา ] เพื่อขอเอกสารเทคนิคฉบับเต็มของเรา หรือ [ นัดหมายการปรึกษาผ่านระบบออนไลน์ ] เพื่อหารือเกี่ยวกับความต้องการเฉพาะของสถานที่ของท่าน