 EN
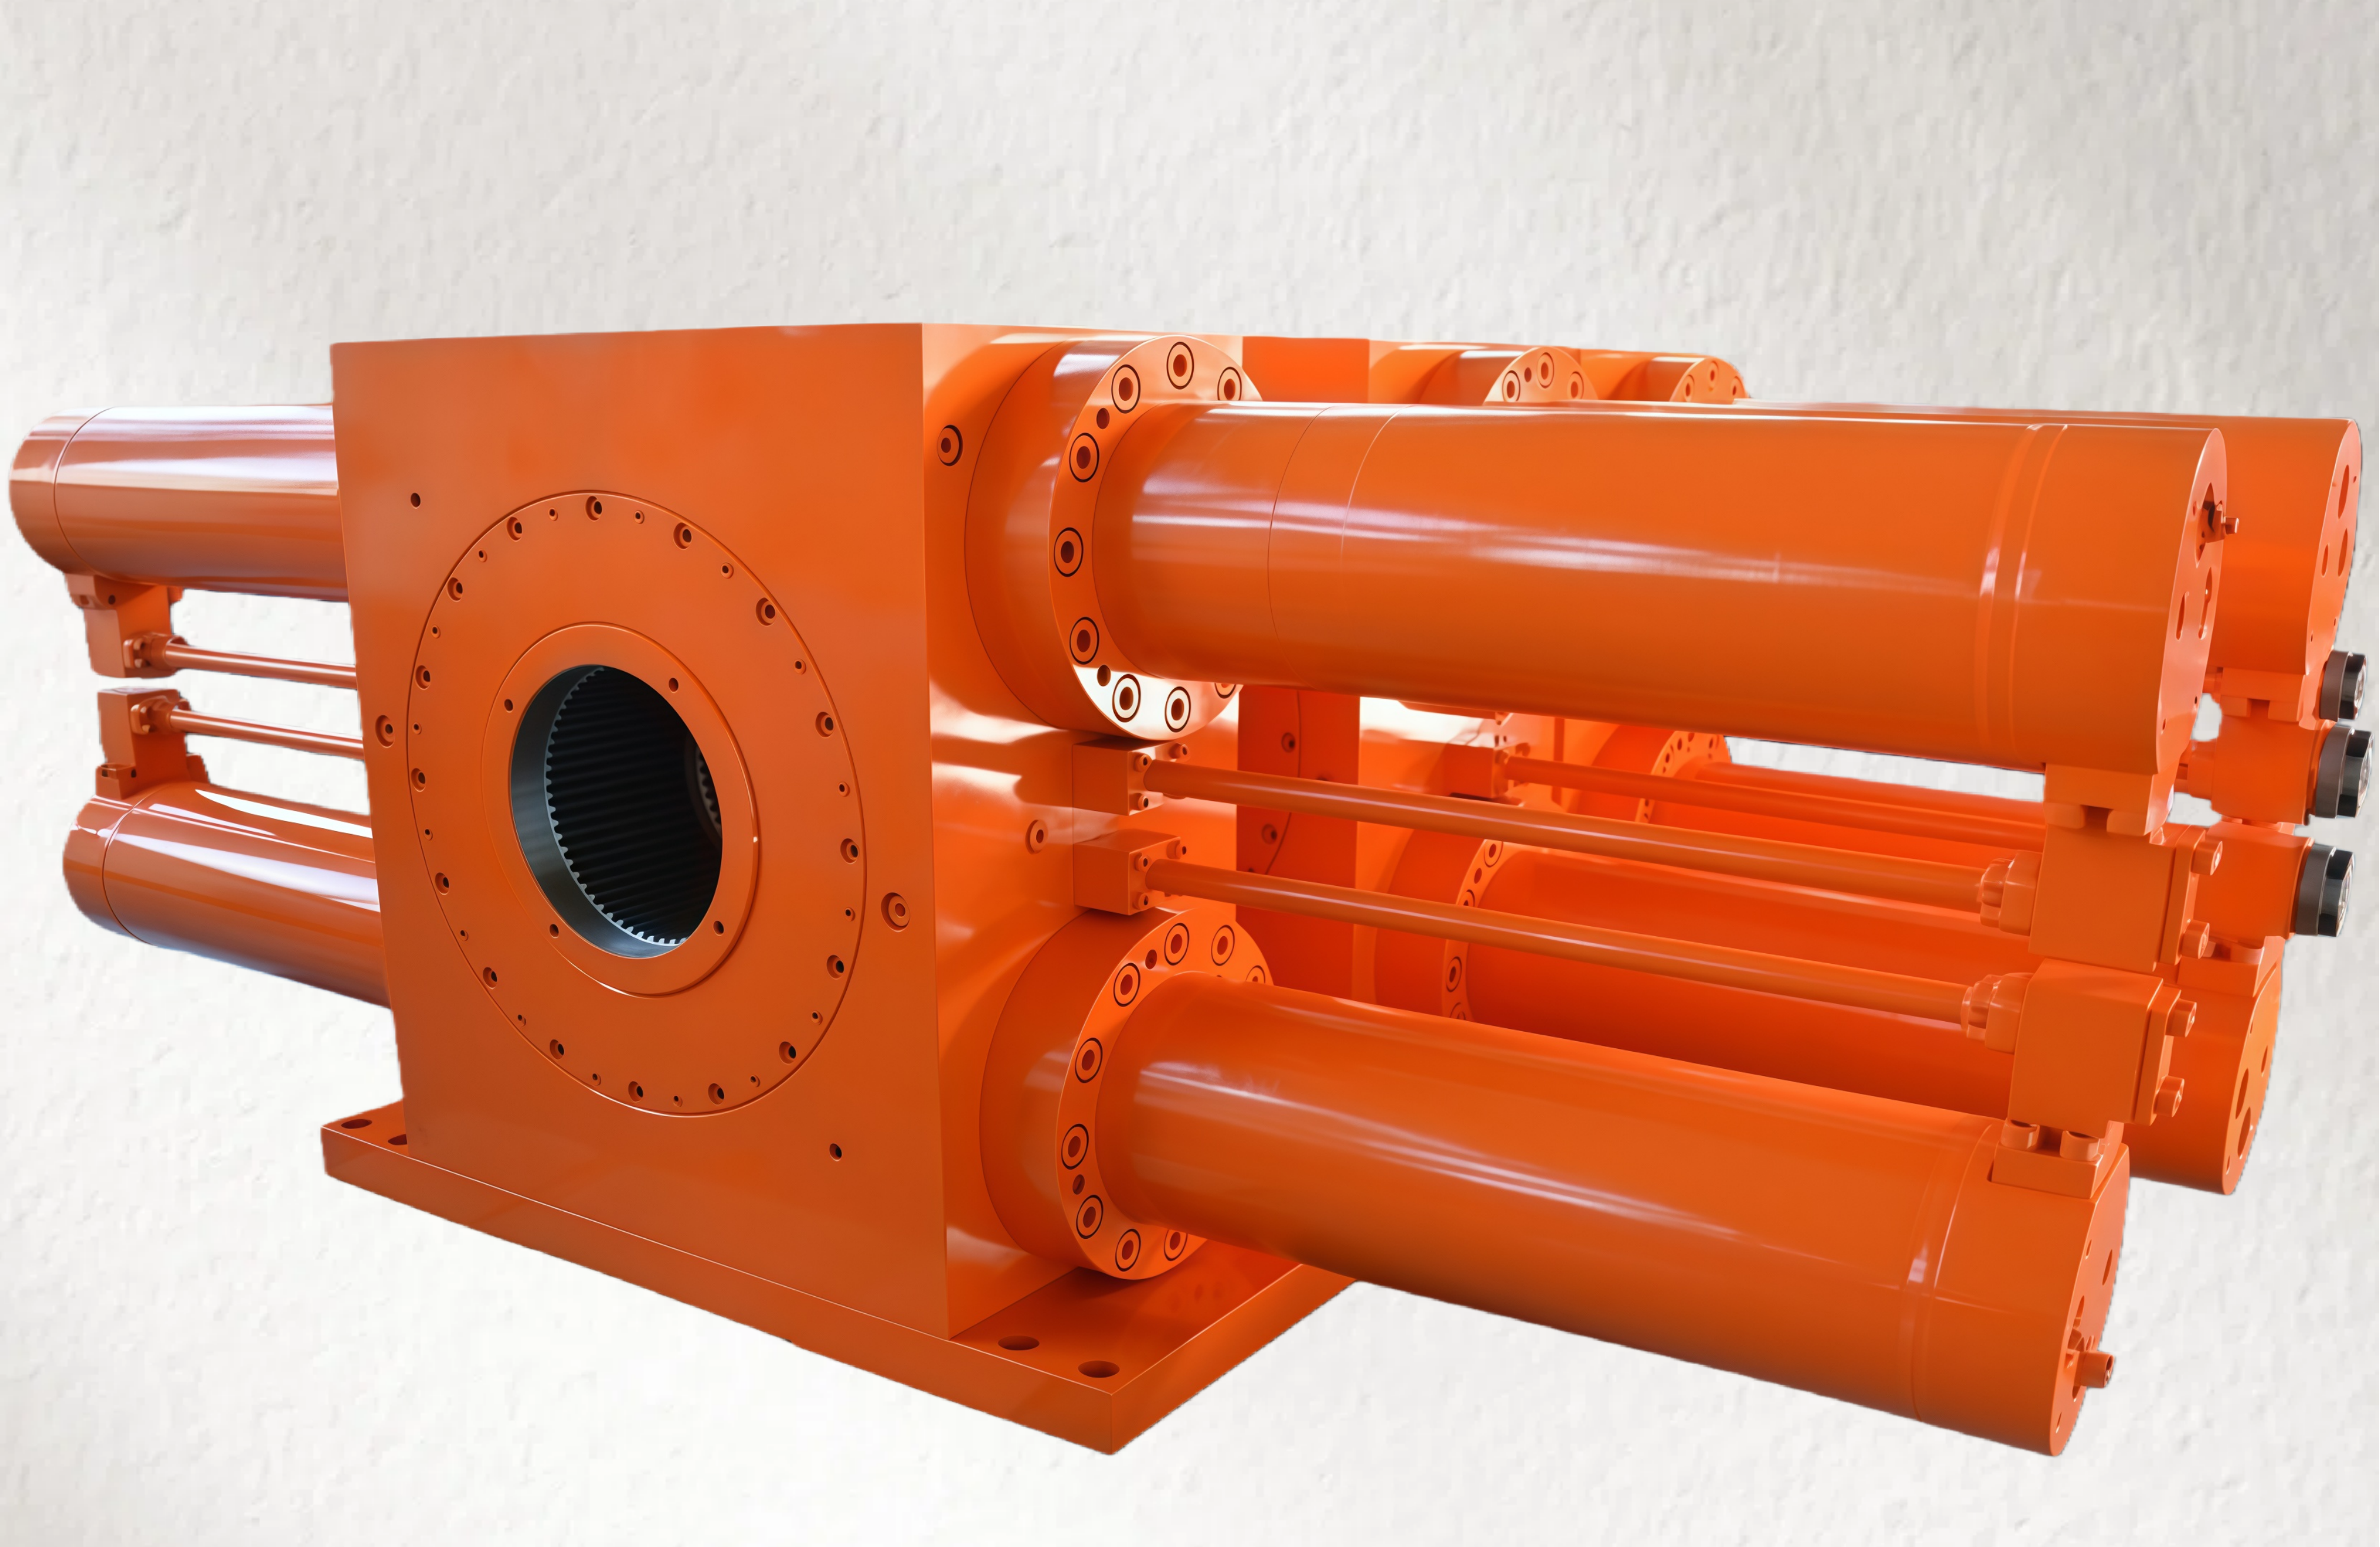
Dalam persekitaran berisiko tinggi proses pengurangan vakum RH (Ruhrstahl-Heraeus), penentuan kedudukan snorkel yang tepat merupakan pengawal utama kemurnian aloi dan kecekapan pengurangan karbon. Apabila keperluan pengeluaran berubah ke arah keluli karbon ultra-rendah, pencapaian penentuan kedudukan pada tahap mikron di bawah kitaran haba 1200°C telah menjadi wajib.
Artikel ini meneroka bagaimana sistem silinder hidraulik servo berprestasi tinggi melampaui aktuator lama untuk menjamin kecemerlangan operasi.
1. Kestabilan Berasaskan Fizik: Mengatasi Vakum dan Hanyutan Termal
Berbeza daripada sistem pneumatik atau elektromekanikal, hidraulik servo memanfaatkan sifat fizikal cecair tak-mampu-mampat untuk menjamin kestabilan daya.
Integriti Vakum: Ketidakmampumampatan cecair hidraulik yang hampir sempurna menghilangkan kelambatan tekanan dan ralat mampu-mampat yang biasa berlaku dalam sistem pneumatik yang beroperasi di bawah vakum mendalam.
Pampasan hanyutan termal: Melalui gabungan cecair stabil secara terma dan segel logam-ke-logam yang digilap dengan ketepatan tinggi, sistem ini meminimumkan pelepasan gas (outgassing) dan perubahan kelikatan.
Algoritma Geseran Dinamik: Pengawal lanjutan secara automatik menyesuaikan perubahan kelakuan segel yang disebabkan oleh pengembangan haba, mengekalkan kestabilan daya dalam julat 0.5% sepanjang keseluruhan julat operasi.
2. Tolok Ukur Prestasi: Mengapa Hidraulik Servo Unggul
Jurang dalam ketepatan ulangan antara jenis aktuator merupakan faktor utama dalam kerosakan refraktori dan kekonsistenan proses.
| Jenis Aktuator | Ketepatan Ulangan (µm) | Pampasan hanyutan suhu | Kesesuaian Vakum |
| Hidraulik servo | < 5 | Aktif Secara Masa Nyata | Cemerlang |
| Pneumatik | 20–50 | Tiada | Buruk |
| ELEKTROMEKANIKAL | 10–20 | Terhad | Sederhana |
Data berdasarkan tolak ukur prestasi industri untuk keadaan gabungan haba-vakum.
3. Arkitektur Kawalan Gelung-Tertutup Berketepatan Tinggi
Untuk mengunci silinder dalam ±4.5 µm kedudukan sasaran, arsitektur kami menggunakan gelung berkelajuan tinggi dengan suap balik berganda:
Integrasi Suap Balik Berganda: Kami menggabungkan isyarat daripada resolver sin/kos 22-bit (untuk pengesan putaran mutlak) dengan pemacu linear optik vakum berperingkat 0.1 µm . Ini menghilangkan kelucutan dan histerisis yang terdapat dalam sistem pengukuran tidak langsung.
pengawal Gerakan 10 kHz: Sistem ini memproses suap balik pada kadar kemas kini 10 kHz, membolehkan tindak balas pembetulan di bawah milisaat terhadap perubahan beban sementara atau fluktuasi haba.
Penyesuaian Kekukuhan: Pengawal secara berterusan menyesuaikan parameter gandingan injap servo secara masa nyata, mengimbangi penurunan kekukuhan minyak apabila persekitaran relau berubah.
4. Kajian Kes: Pembaikan oleh Pengeluar Keluli Tahap-1
Seorang pengeluar keluli global menggantikan sistem pneumatiknya dengan penyelesaian servo hidraulik bersepadu.
Cabaran: Kesalahan kedudukan RMS melebihi 100 μm menyebabkan salah selaras refractory yang kerap dan degassing yang tidak konsisten.
Hasil: Selepas pengubahsuaian, sistem mencapai Ketepatan RMS ±10.8 μm melalui 50 kitaran berturut-turut 1200 °C.
Kepentingan Kecekapan: Tempoh kitaran keseluruhan dikurangkan oleh 12%, meningkatkan secara langsung melalui dan memanjangkan hayat perkhidmatan tahan api.
Kesimpulan
Peningkatan kepada sistem kedudukan servo hidraulik adalah lebih daripada perubahan mekanikal; ia adalah pelaburan strategik dalam kualiti metalurgi dan kecekapan pengeluaran.
Adakah anda ingin mengoptimumkan prestasi relaksasi RH anda?
[Hubungi pasukan kejuruteraan kami ] untuk meminta kertas putih teknikal kami atau [ Jadualkan perundingan jarak jauh untuk membincangkan keperluan tapak khusus anda.