 EN
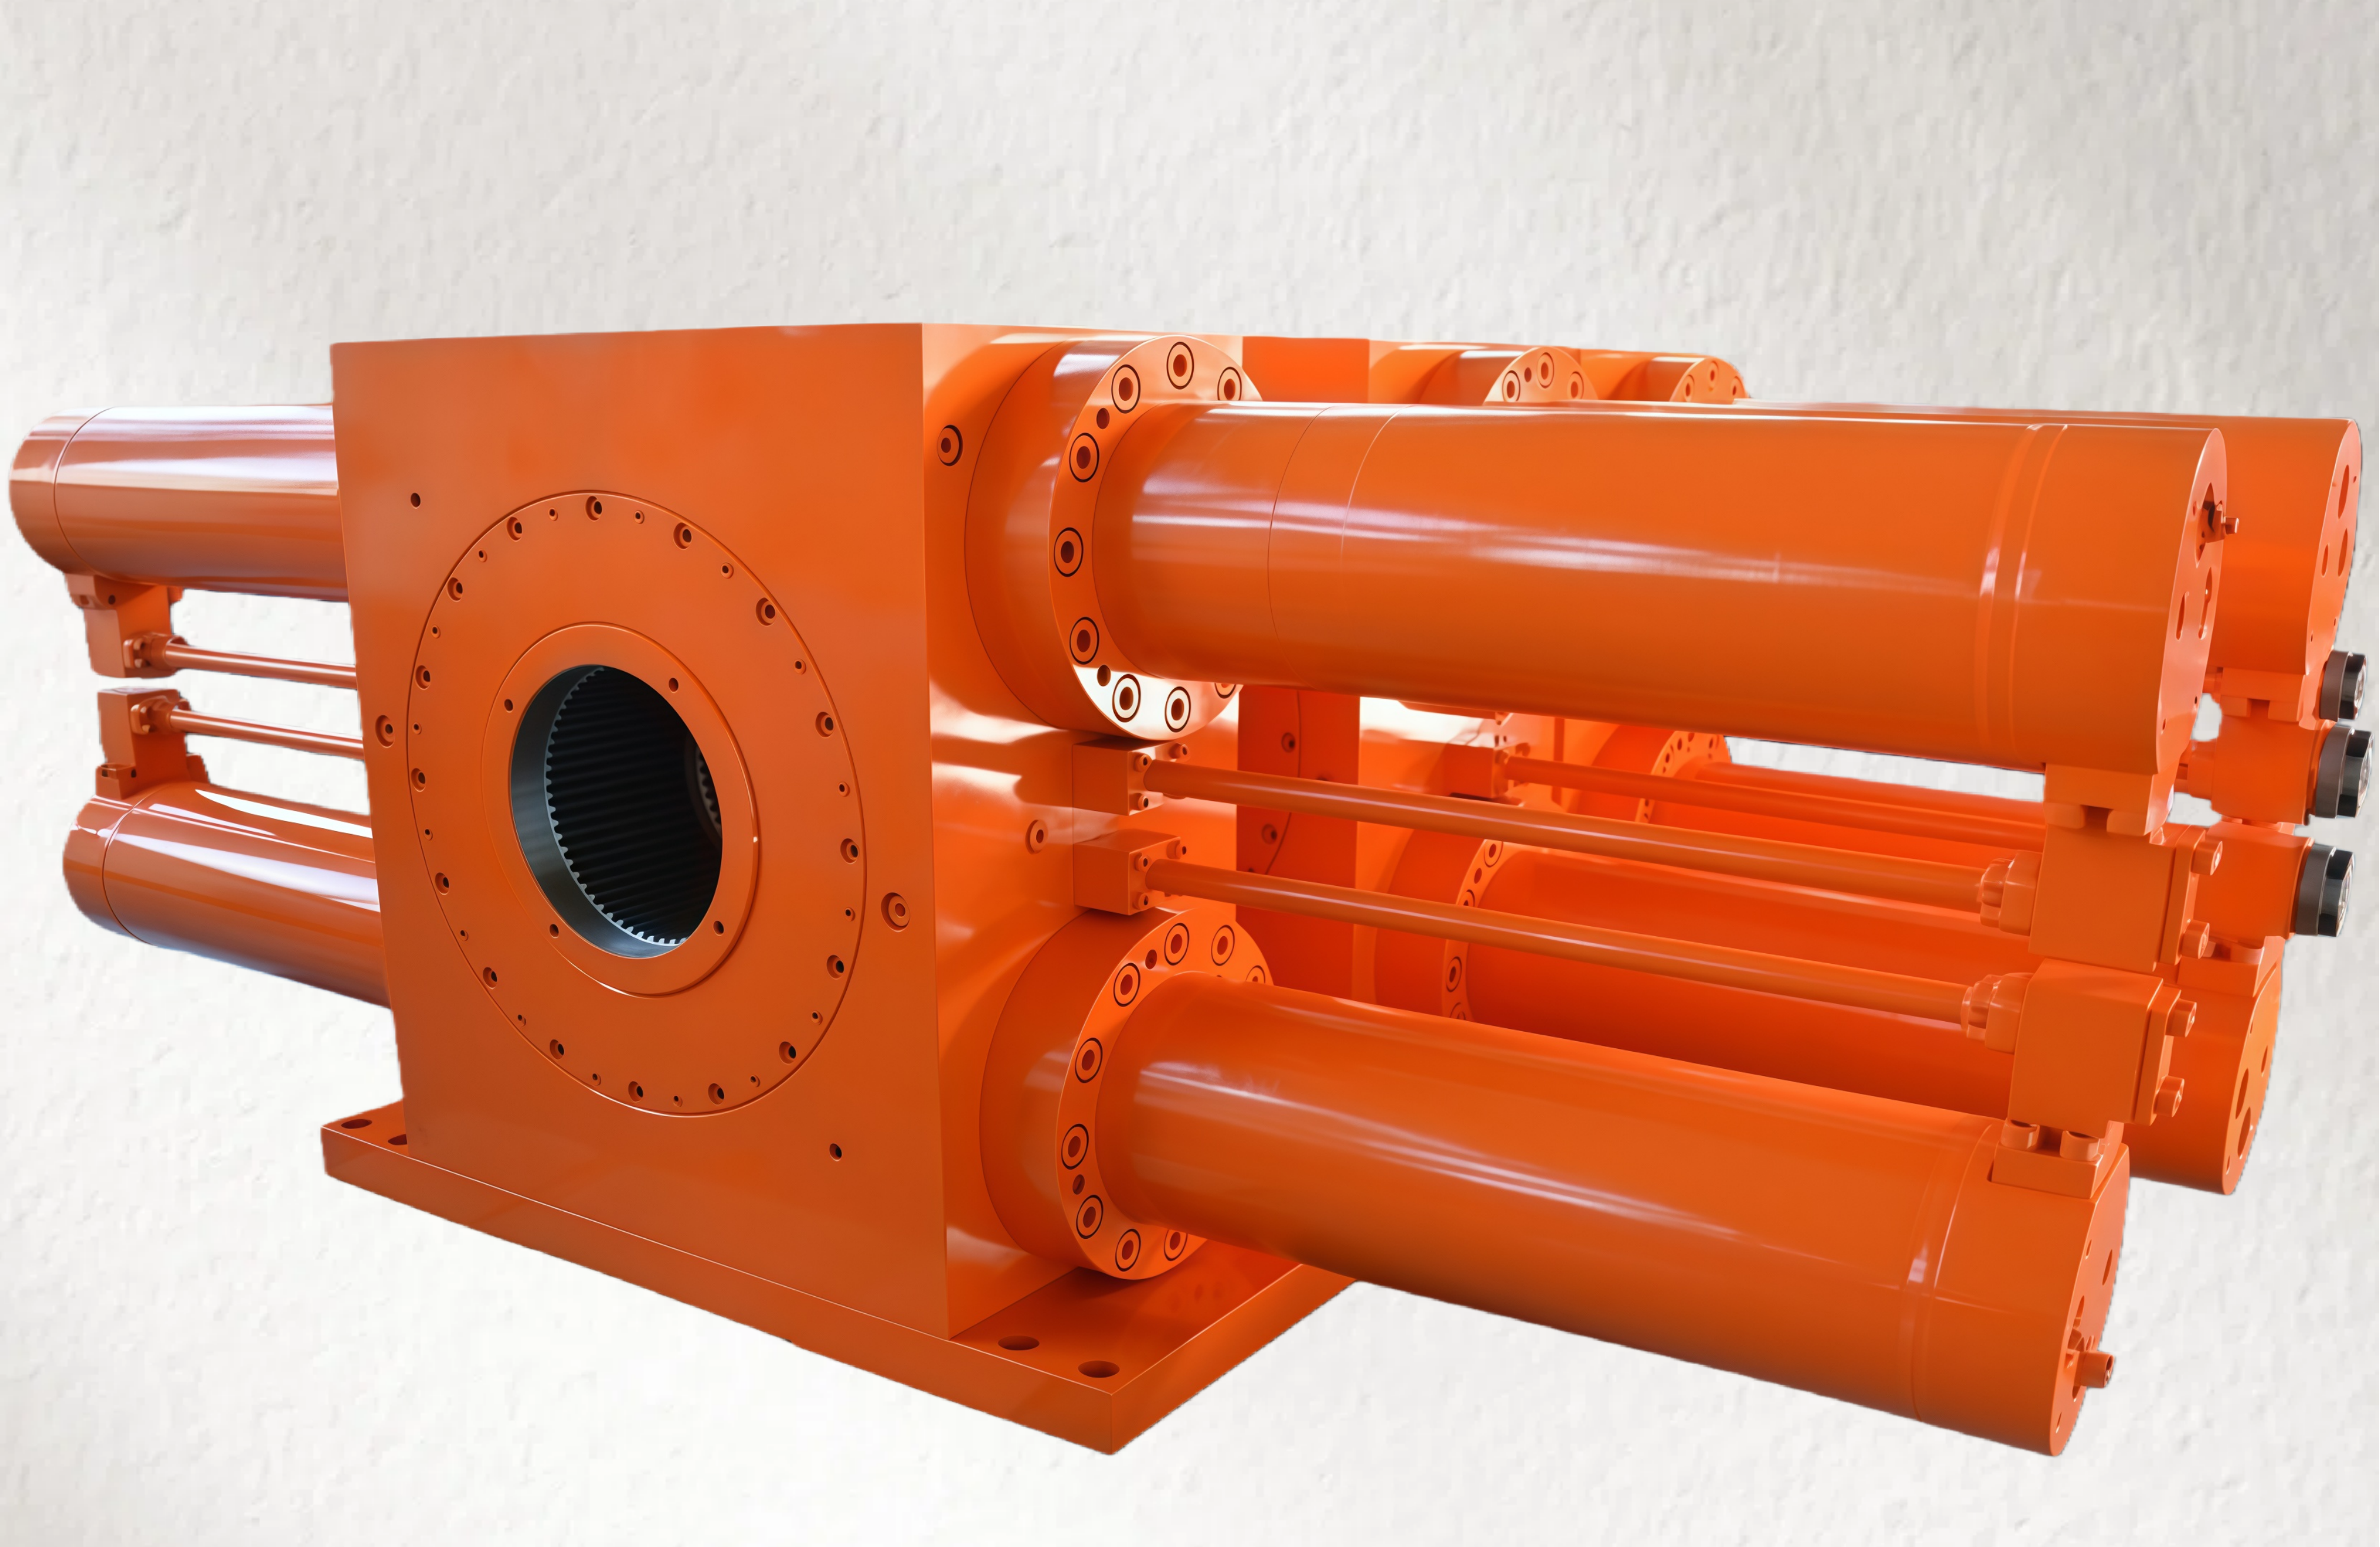
In ambitu arduo degassationis vacui RH (Ruhrstahl-Heraeus), positio exacta tubi immergentis est custos puritatis alligamenti et efficaciae descarbonizationis. Cum postulationes productionis ad ferro carbonio ultra-minimo tendunt, consequi positionem ad gradum micronum sub cyclis thermalibus 1200°C iam necessarium est.
Hoc opusculum explorat quomodo systemata cylindrorum hydraulicorum servo de summa peritia actuatores vetustos superent ad excellentiam operationalem assecurandam.
1. Stabilitas Physice Fundata: Vincere Vacuum et Derivationem Thermicam
Contrā systemata pneumatica aut electromechanica, servo-hydraulica vim stabilitatis per naturalem physicam fluidorum incompressibilium assequuntur.
Integritās Vacuī: Prope incompressibilitās fluidī hydraulici tollit moram pressiōnis et errores compressibilitātis, quī in systematibus pneumaticis sub vācuō profundo vulgārē occurrunt.
Compensatio derivationis thermicae: Per commixtiōnem fluidōrum thermice stabilium et sigillōrum metallicōrum ad metallum praecise politōrum, haec systemata efflātiōnem extrīnsecam et variātiōnēs vīscositātis minuunt.
Algorīthmī Frictiōnis Dynāmicae: Controllōrēs prōgressī automātice adjuvantur ad mutātiōnēs comportāmentī sigillōrum propter dilatātiōnem thermicam, vim stabilem servantes intra 0.5% per totum ambitum operātiōnis.
2. Praeceptum Performantiae: Cur Servo-Hydraulica Vincunt
Differentia in repetibilitāte inter genera actūātōrum est causa principalis ābrāsiōnis refractāriī et cōnsistentiae processūs.
| Actuator Type | Repetibilitās (µm) | Compensatio derivationis thermicae | Compatibilitas Vacui |
| Servo-Hydraulica | < 5 | Activa in Tempore Realis | Praeclarus |
| Pneumaticum | 20–50 | Nullus | Pauper |
| ELECTROMECHANICA | 10–20 | Limitatum | Moderatum |
Data ex indicibus industriae de performance in conditionibus combinatis thermicis et vacui.
3. Architectura Controlis Altae Fidelitatis in Circuito Clauso
Ut cylindrum constringat intra ±4.5 µm positionem destinatam, architectura nostra utitur duplici circuitu retroactionis ad altam velocitatem:
Integratio Duplae Retroactionis: Signa fundimus e resolveribus sin/cos 22-bit (ad sensum absolutum rotatorium) cum opticae linearis encoderes vacuum-adaptatae 0.1 µm Hoc eliminat ludum et histéresin quae in systemátibus indírectae mensurae reperiuntur.
Contrólator Motús 10 kHz: Systema retroactionem ad rítum actualizátiōnis 10 kHz tractat, quod sub-millésecundáriás responsum correctíve ad tránssitas mutatiónes oneris aut fluctuatiónes thérmales permíttil.
Adaptátio Rigiditátis: Contrólator paramétrós valvulae servórum in tempore réálí continuó adaptat, compensáns minórem rigiditátem ólei cum ambiéns fornácis mutétur.
4. Exémplum Prácticum: Renovátio á Fábricántibus Accíaeris Nivélis Prími
Próductor globális accíaeris systéma pneumaticum antiquum suum substituit per integrátam solutiónem hydraúlicam servórum.
Labor: Erróres positiónis RMS ultra 100 µm causábant frequéntem misallígnmentum refractórii et degassatiónum inconstántem.
Resultatus: Post renovátiónem, systema obtinuit sustinéntem Accurátiam RMS ±10,8 µm per 50 cycli successivos ad temperaturam 1200°C.
Proficiens Lucrum: Tempus totale cycli minuitur per 12%, quod directe augit effluentiam et prolongat vitam refractoriorum.
Conclusio
Adsumere systema positionis hydraulicae servo non est tantum mutatio mechanica; sed est investitura strategica in qualitate metallurgica et efficacia productionis.
Quaeritisne optimizare operationem fornacis vacuum RH?
[Contace nostros ingeniarios ] ut petatis nostrum libellum technicum aut [ Programmate consultationem remotam ] ut agatis de vestris particularibus necessitatibus loci.