 EN
คู่มือการยกแบบไฮดรอลิกซิงโครนัส: ความแม่นยำในการยกกระบอกสูบ 8 ตัว กลยุทธ์การควบคุม และการออกแบบระบบ
บทนำ: เหตุใดความแม่นยำจึงมีความสำคัญต่อการยกแบบหลายกระบอกสูบ
เมื่อทำการยกโครงสร้างขนาดใหญ่ เช่น คานสะพาน เครื่องอัดอุตสาหกรรม หรือโครงสร้างเหล็กขนาดใหญ่ การยกแบบไฮดรอลิกซิงโครนัส เป็นเทคโนโลยีที่สำคัญยิ่งซึ่งช่วยให้มั่นใจในความปลอดภัย ความมั่นคง และความแข็งแรงของโครงสร้าง ต่างจากแอปพลิเคชันแบบกระบอกสูบเดี่ยว การประสานงานกันของกระบอกสูบแปดตัวต้องการมากกว่าการแบ่งอัตราการไหลอย่างเท่าเทียมกันอย่างมาก
แต่ละกระบอกสูบจะประสบกับแรงเสียดทานที่ไม่เหมือนกัน แรงต้านจากซีล และความไม่สมดุลของโหลดเล็กน้อย ซึ่งปัจจัยเหล่านี้สะสมกันไปตลอดช่วงการเคลื่อนที่ ส่งผลให้แต่ละกระบอกสูบขยับนำหน้าหรือตามหลังกัน 1 มม. อาจก่อให้เกิดการเอียงที่อันตรายหรือความเครียดต่อโครงสร้างได้ การประสานงานกันอย่างแท้จริงในระดับมิลลิเมตรจำเป็นต้องอาศัยการตอบกลับตำแหน่งแบบเรียลไทม์อย่างต่อเนื่องและการปรับค่าอัตราการไหลแบบไดนามิก — ไม่ใช่เพียงแค่การจับคู่อัตราการไหลในสภาวะคงที่
คู่มือนี้ครอบคลุมหลักการพื้นฐาน ข้อแลกเปลี่ยนเชิงสถาปัตยกรรม และประเด็นที่ควรพิจารณาในการออกแบบระบบจริงสำหรับ การยกแบบไฮดรอลิกซิงโครนัส ที่ใช้กระบอกสูบแปดตัว รวมถึงข้อมูลประสิทธิภาพจากโลกแห่งความเป็นจริงและแนวทางปฏิบัติที่ดีที่สุด [ลิงก์ภายใน: สำรวจโซลูชันการยกไฮดรอลิกแบบประสานงานของเรา]
1. หลักการพื้นฐาน: มากกว่าการแบ่งอัตราการไหลอย่างเท่าเทียมกัน
เหตุใดการซิงโครไนซ์สูบแปดสูบจึงต้องอาศัยความแม่นยำที่เหนือกว่าการแบ่งอัตราการไหลอย่างเท่าเทียมกัน
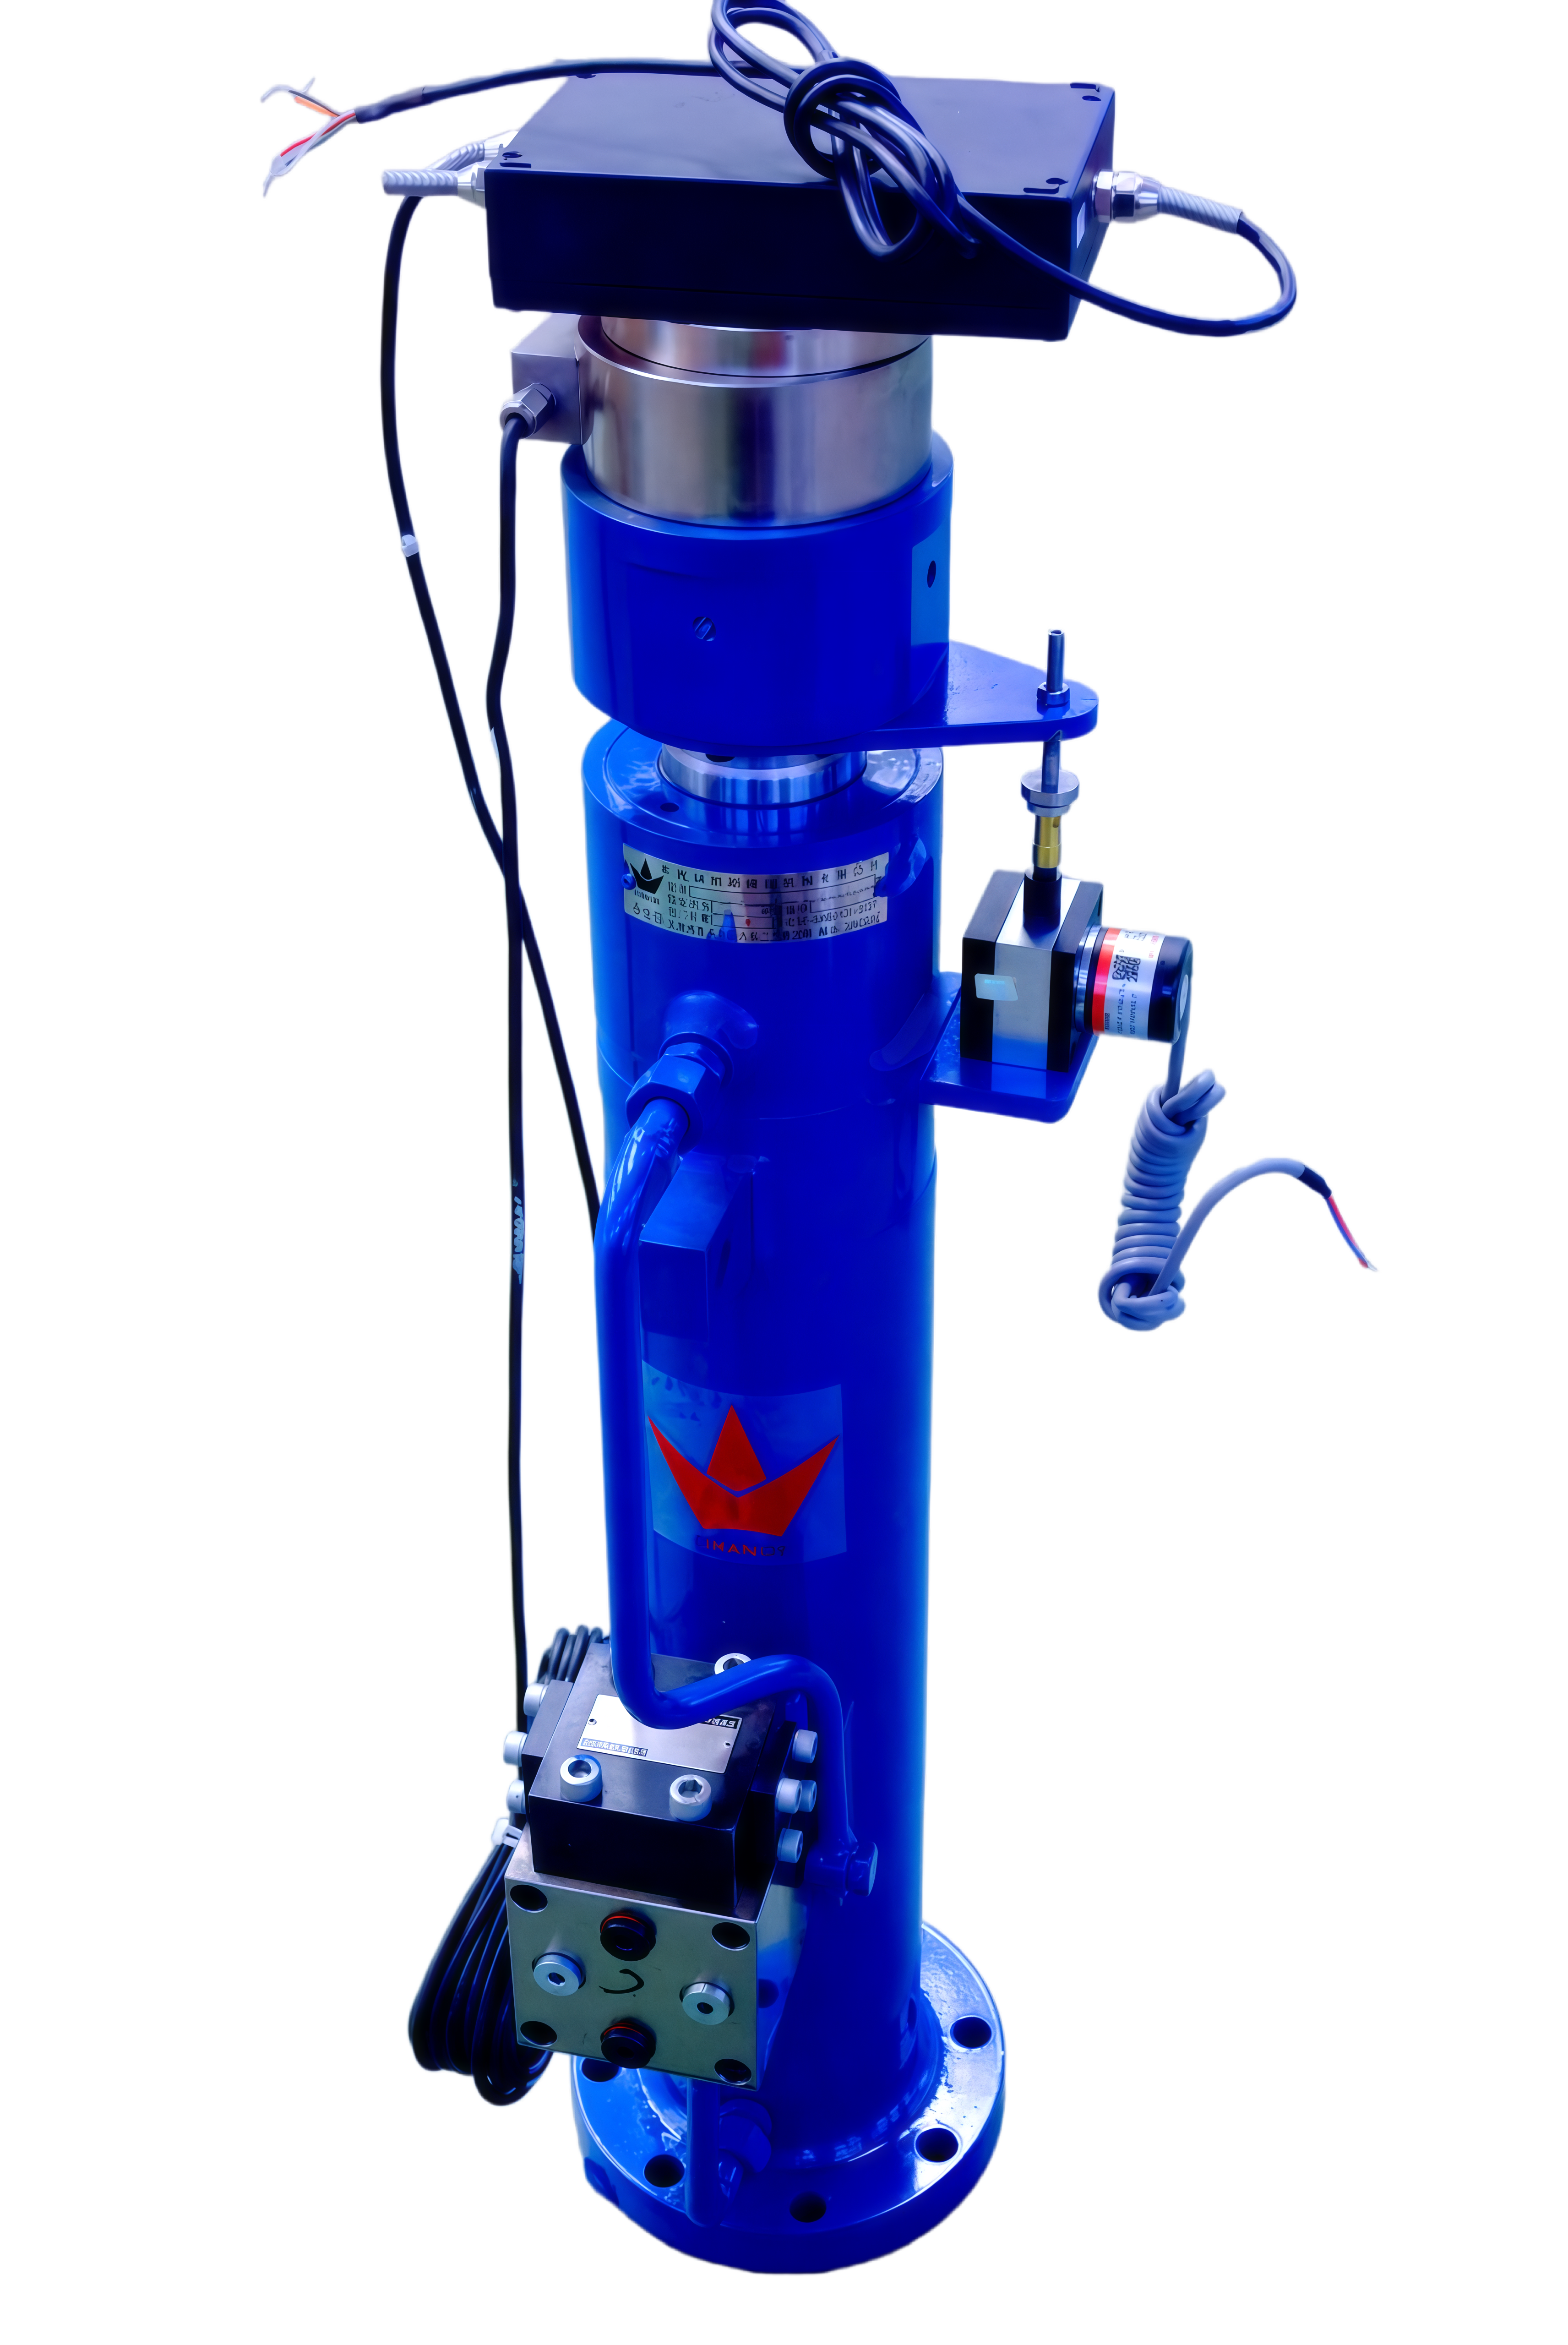
การแบ่งอัตราการไหลอย่างเท่าเทียมกันเพียงอย่างเดียวมักไม่สามารถรับประกันการซิงโครไนซ์สูบแปดสูบได้อย่างแม่นยำ การใช้เซ็นเซอร์วัดระยะช่วงการเคลื่อนที่ (โดยทั่วไปเป็นแบบแมกเนโตสตริกทีฟหรือแบบโพเทนชิโอมิเตอร์เชิงเส้น) จะส่งข้อมูลไปยังระบบควบคุมแบบปิดวงจร ซึ่งจะปรับวาล์วควบคุมอัตราการไหลแบบสัดส่วนภายในระยะเวลาไม่กี่มิลลิวินาที เพื่อชดเชยการเปลี่ยนแปลงของภาระงาน หากไม่มีการตอบสนองแบบปรับตัวนี้ แม้แต่ตัวแบ่งอัตราการไหลแบบกลไกที่ผ่านการปรับค่าจากโรงงานแล้ว ก็ไม่สามารถป้องกันการเบี่ยงเบนได้ภายใต้แรงภายนอกที่เปลี่ยนแปลงไป
ปัจจัยหลักที่ส่งผลต่อการซิงโครไนซ์:
ความแตกต่างของแรงเสียดทานในกระบอกสูบแต่ละตัว – แรงต้านจากการซีลในแต่ละกระบอกสูบไม่เหมือนกัน
ความไม่สมดุลของภาระงาน – การกระจายน้ำหนักไม่สม่ำเสมอทั่วจุดยก
ผลของอุณหภูมิ – ความหนืดของน้ำมันไฮดรอลิกเปลี่ยนแปลงตามอุณหภูมิ
การรั่วภายใน – ความหนืดของน้ำมันในแต่ละกระบอกสูบเปลี่ยนแปลงไปตามเวลา
การซิงโครไนซ์ที่มีประสิทธิภาพขึ้นอยู่กับการผสานรวม อุปกรณ์อิเล็กทรอนิกส์แบบวงจรปิด พร้อมระบบแยกการไหลเชิงกลที่มีความแข็งแรงสูง
ข้อแลกเปลี่ยนด้านสถาปัตยกรรม: แนวทางพื้นฐานสามแบบ
ผู้ออกแบบเลือกจากสถาปัตยกรรมพื้นฐานสามแบบสำหรับ การยกแบบไฮดรอลิกซิงโครนัส :
| สถาปัตยกรรม | วิธีการทำงาน | ความแม่นยำ | ข้อได้เปรียบ | ข้อเสีย |
|---|---|---|---|---|
| แบบแยกการไหล | ตัวแบ่งและรวมแบบเฟืองหรือแบบสปูลจัดสรรการไหลด้วยวิธีเชิงกล | ±1–2 มม. | เรียบง่าย ไม่ต้องใช้อุปกรณ์อิเล็กทรอนิกส์ | แรงดันเพิ่มขึ้นหากทางออกหนึ่งข้างหยุดทำงาน; การชดเชยมีข้อจำกัด |
| แบบซิงโครนัส (วงจรปิด) | ปั๊มกลางจ่ายน้ำมันไฮดรอลิกไปยังแมนิโฟลด์ของวาล์วแบบสัดส่วน; PLC ปรับการเปิด-ปิดของวาล์วแบบเรียลไทม์ | ±0.2 มม. | ความแม่นยำสูงสุด; ปรับตัวได้ตามการเปลี่ยนแปลงของโหลด | ต้องใช้เซ็นเซอร์ สายเคเบิล และการปรับแต่งซอฟต์แวร์ |
| ปั๊มต่อจุด | ปั๊มเซอร์โวแบบควบคุมการจ่ายน้ำมันได้แปรผันสำหรับแต่ละกระบอกสูบ | ± 0.1 มิลลิเมตร | เหมาะอย่างยิ่งสำหรับงานที่ต้องการแรงสูงและความเร็วต่ำ | ต้นทุนสูง (ปั๊มและไดรเวอร์จำนวน 8 ตัว) |
ทางเลือกที่ดีที่สุดขึ้นอยู่กับ:
ความแม่นยำที่ต้องการ – ความต้องการความแม่นยำระดับย่อยหนึ่งมิลลิเมตร จำเป็นต้องใช้ระบบควบคุมแบบปิดวงจร หรือระบบที่ใช้ปั๊มต่อจุด
การเคลื่อนไหวของโหลด – โหลดที่เปลี่ยนแปลงต้องการระบบควบคุมแบบปรับตัว
งบประมาณ – การแยกกระแสไหล (Split-flow) มีต้นทุนต่ำที่สุด; ระบบที่ใช้ปั๊มแยกต่อจุดเป็นแบบพรีเมียม
3. ตัวกระจายกระแสไหลซีรีส์ UF: การแบ่งกระแสไหลและการชดเชยแรงโหลด
The ตัวกระจายกระแสไหลซีรีส์ UF ผสานรวมการแบ่งกระแสไหลอย่างแม่นยำและการชดเชยตามแรงโหลด (load-sensing compensation) ทำให้สามารถควบคุมกระบอกสูบได้ถึงแปดตัว การยกแบบไฮดรอลิกซิงโครนัส โดยที่ความเบี่ยงเบนของระยะชักต้องไม่เกิน 0.5 มม .
ประสิทธิภาพของตัวแบ่งกระแสไหลและความสามารถในการรองรับความไม่สมดุลของแรงโหลด
อ้างอิงจากข้อมูลการทดสอบปี 2023 ของ Parker Hannifin ซีรีส์ UF สามารถบรรลุ ประสิทธิภาพเชิงปริมาตร 92–96% ภายใต้สภาวะแรงโหลดที่แปรผันทั่วไป ซึ่งหมายความว่า:
แม้เมื่อความต้องการของกระบอกสูบหนักที่สุดเปลี่ยนแปลงไปถึงร้อยละ 30
ขณะที่กระบอกสูบเบาสุดได้รับเพียง การเบี่ยงเบนของปริมาตรร้อยละ 2–4
ความทนทานนี้เกิดจากสปูลภายในที่ ชดเชยแรงดันโดยอัตโนมัติ : แต่ละตัวปรับขนาดของรูเปิดโดยอัตโนมัติตามแรงดันภาระ เพื่อรักษาระดับแรงดันตกคร่อมขอบวัดให้คงที่ ส่งผลให้อัตราการไหลยังคงใกล้เคียงกับสัดส่วนที่สม่ำเสมอไม่ว่าจะมีความแตกต่างของภาระภายนอกอย่างไรก็ตาม การออกแบบนี้ช่วยขจัดการปรับแต่งด้วยมือในสถานที่จริง และรองรับการแก้ไขตนเองแบบเรียลไทม์ ซึ่งเป็นข้อได้เปรียบที่สำคัญยิ่งในการยกโครงสร้างที่รับน้ำหนักไม่สม่ำเสมอ เช่น คานสะพานหรือเครื่องอัดอุตสาหกรรม
การออกแบบรูเปิดที่ชดเชยแรงดันภายใน เทียบกับวาล์วชัตเทิลภายนอก
| คุณลักษณะ | ซีรีส์ UF (ภายใน) | วาล์วชัตเทิลภายนอก |
|---|---|---|
| จุดรั่ว | 1 (ลดขนาดให้น้อยที่สุด) | 8 ขึ้นไป (หลายตัว) |
| ความล่าช้าในการตอบสนอง | < 10 มิลลิวินาที | 20–50 มิลลิวินาที |
| การลดความเลื่อนเฟส | ดีขึ้นสูงสุดถึง 40% | เส้นฐาน |
| การบำรุงรักษา | เรียบง่ายกว่า; มีชิ้นส่วนน้อยลง | ซับซ้อนกว่า; มีจุดที่อาจเกิดความล้มเหลวมากขึ้น |
| ความน่าเชื่อถือ | สูงกว่าในสภาพแวดล้อมที่มีสิ่งปนเปื้อนหรือความร้อน | ต่ํากว่า |
ซีรีส์ UF ฝังรูควบคุมอัตราการไหลแบบชดเชยแรงดันโดยตรงไว้ภายในตัวกระจายแรงดัน ซึ่งการผสานรวมนี้ทำให้ไม่จำเป็นต้องใช้ท่อควบคุมภายนอกและวาล์วสลับ จึงลดจุดรั่วที่อาจเกิดขึ้นจากแปดจุดเหลือเพียงหนึ่งจุด การปรับอัตราการไหลตามแรงดันแบบทันทีทันใดส่งผลให้วงจรการปรับแก้ไขทำงานได้รวดเร็วและเสถียรกว่าเดิม—ลดความเลื่อนเฟสระหว่างกระบอกสูบได้สูงสุดถึง 40%
4. ความท้าทายในการประสานงานกันในโลกแห่งความเป็นจริง
กรณีศึกษา: ความเบี่ยงเบนของการเคลื่อนที่ 3.2 มม. ในการเปลี่ยนแบริ่งรองรับสะพาน
ในการเปลี่ยนแบริ่งรองรับสะพานเมื่อปี ค.ศ. 2022 ใช้กระบอกสูบไฮดรอลิกจำนวนแปดตัวยกส่วนของโครงสร้างสะพานที่มีน้ำหนัก 320 ตัน โดยใช้ตัวแบ่งกระแสไหลแบบแยกทาง (split-flow distributor) แม้ระบบจะทำงานใกล้กับประสิทธิภาพสูงสุดที่ระบุไว้ แต่กลับเกิดความเบี่ยงเบนสะสมของการเคลื่อนที่เท่ากับ 3.2 มม. ซึ่งเกินค่าความคลาดเคลื่อนในการจัดแนวที่กำหนดไว้สำหรับโครงการ คือ 2 มม. และทำให้เกิดการถ่ายโอนแรงอย่างไม่ตั้งใจไปยังแผ่นรองรับแบริ่งตำแหน่งหนึ่ง
การวิเคราะห์หาสาเหตุหลักพบว่า:
การกระจายแรงโหลดไม่เท่ากัน – กระบอกสูบแต่ละตัวไม่ได้รับน้ำหนักเท่ากันทั้งหมด
การเปลี่ยนแปลงความหนืดของน้ำมันไฮดรอลิกจากอุณหภูมิ – อุณหภูมิของน้ำมันไฮดรอลิกแตกต่างกันไปทั่วทั้งระบบ
การรั่วภายใน – การรั่วของตัวแบ่งกระแสไหลสะสมเข้ามาเรื่อยๆ ตามระยะเวลา
ประเด็นสำคัญ: แม้การแบ่งการไหลเชิงกลที่มีประสิทธิภาพสูง—ซึ่งจำเป็นต้องมี—ก็ยังไม่เพียงพอสำหรับการประสานงานระดับย่อยหนึ่งมิลลิเมตรโดยไม่มีการปรับแก้แบบเรียลไทม์ในแอปพลิเคชันแบบหลายกระบอกสูบแบบไดนามิก
แนวปฏิบัติที่ดีที่สุดที่กำลังพัฒนา: ระบบป้อนกลับแบบปิดวงจรไฮบริดร่วมกับการชดเชยเชิงกล
ประสบการณ์นั้นเร่งการนำแนวทางนี้ไปใช้ การควบคุมแบบไฮบริด :
เซ็นเซอร์การเคลื่อนที่ ป้อนข้อมูลตำแหน่งของแต่ละกระบอกสูบไปยังคอนโทรลเลอร์การเคลื่อนที่แบบ PLC
วาล์วสัดส่วน จะถูกปรับเปลี่ยนอย่างต่อเนื่องเพื่อแก้ไขความคลาดเคลื่อนที่เกิดขึ้น
ตัวชดเชยการไหลเชิงกล (เช่น ตัวแจกจ่ายซีรีส์ UF) ทำหน้าที่แบ่งการไหลเท่ากันในระดับพื้นฐาน
วิธีการแบบชั้นซ้อนนี้สามารถจำกัดความคลาดเคลื่อนของการเคลื่อนที่ให้อยู่ในระดับคงที่ที่ ต่ำกว่า 0.5 มม. ในระบบขับเคลื่อนแปดสูบ ซึ่งสอดคล้องกับเกณฑ์มาตรฐานอุตสาหกรรมปี 2023 สำหรับการยกที่มีความสำคัญยิ่ง ปัจจุบันการผสานรวมระบบตอบสนองแบบแอคทีฟเข้ากับการชดเชยเชิงกลที่มีความแข็งแรงสูงได้กลายเป็นแนวทางปฏิบัติทั่วไปแล้ว โดยเฉพาะในกรณีที่ต้องรักษาขอบเขตความปลอดภัยให้กว้างเพียงพอและปฏิบัติตามกำหนดเวลาอย่างเข้มงวด ซึ่งจำเป็นต้องควบคุมความแม่นยำระดับย่อยหนึ่งมิลลิเมตร
5. การออกแบบระบบไฮดรอลิกที่สามารถปรับขนาดได้สำหรับการยกแบบแปดสูบ
การคำนวณขนาดปั๊ม แรงดันตก (Pressure Drop) และค่าเผื่อการไหล
การออกแบบระบบเริ่มต้นด้วยการคำนวณ ความต้องการการไหลรวม — ซึ่งคือผลรวมของการไหลของแต่ละกระบอกสูบเมื่อทำงานพร้อมกัน ด้วยตัวกระจาย UF-8 ที่แบ่งการไหลออกอย่างเท่าเทียมกัน ปั๊มจึงต้องจ่ายการไหลรวมนี้พร้อมทั้งค่าเผื่อที่กำหนดไว้
| พารามิเตอร์ | การคํานวณ | ค่าปกติ |
|---|---|---|
| ความต้องการการไหลรวม | ผลรวมอัตราการไหลของกระบอกสูบ | เปลี่ยนแปลงตามขนาดของกระบอกสูบแต่ละตัว |
| ค่าเผื่อการรั่วซึมภายใน | 5–8% ของปริมาณการไหลทั้งหมด | เพิ่มอัตรากำไรขั้นต้น 5–8% |
| อัตรากำไรขั้นต้นของการไหล (การเปลี่ยนแปลงความหนืด) | สูงกว่าความต้องการที่คำนวณได้ 10–15% | รับประกันความมั่นคงในช่วงเวลาสั้น ๆ |
พิจารณาเรื่องแรงดัน:
ต้องคำนึงถึงการลดลงของแรงดันที่เกิดขึ้นภายในรูเปิดของตัวกระจาย
แรงดันรวมของระบบต้องสูงกว่าแรงดันสูงสุดที่เกิดจากภาระบนกระบอกสูบใด ๆ บวกกับค่าการลดลงนี้
ขั้นตอนการเลือกขนาด:
คำนวณความต้องการการไหลของแต่ละกระบอกสูบที่ความเร็วเป้าหมาย
รวมเพื่อหาความต้องการการไหลทั้งหมด
เพิ่มค่าสูญเสียจากความรั่วและสูญเสียเชิงปริมาตร 5–8%
เพิ่มค่าเผื่อการไหล 10–15% เพื่อรองรับการเปลี่ยนแปลงของความหนืดและการรับโหลดที่ไม่สม่ำเสมอ
ตรวจสอบให้แน่ใจว่าแรงดันที่ปั๊มระบุไว้สูงกว่าแรงดันโหลดบวกกับแรงดันตกในระบบ
การเลือกขนาดปั๊มให้เกินความต้องการสูงสุดด้วยค่าเผื่อนี้จะช่วยป้องกันไม่ให้เกิด จำนวน腫 และรักษาการประสานงานกันอย่างต่อเนื่องระหว่างช่วงเวลาที่มีการเปลี่ยนแปลงอย่างรวดเร็ว วิธีการคำนวณขนาดนี้สามารถปรับขยายได้ตามธรรมชาติ: สำหรับอาร์เรย์ที่มีขนาดใหญ่ขึ้น ให้คำนวณความต้องการการไหลทั้งหมดใหม่ และตรวจสอบว่าแต่ละส่วนของตัวกระจาย (distributor) ยังคงทำงานอยู่ภายในช่วงที่ระบุไว้
6. ตัวอย่างการประยุกต์ใช้งาน: การเปลี่ยนแบริ่งสะพาน
การเปลี่ยนแบริ่งสะพานเป็นหนึ่งในงานที่ต้องการสมรรถนะสูงสุดสำหรับ การยกแบบไฮดรอลิกซิงโครนัส กระบวนการนี้ต้องการ:
ความแม่นยำสูงสุด – แบริ่งต้องจัดแนวให้อยู่ภายในความคลาดเคลื่อน ±1 มม.
จุดยกหลายจุด – มักมีกระบอกสูบ 4, 8 หรือมากกว่านั้น
การกระจายแรงโหลดที่ไม่สามารถคาดการณ์ได้ – โครงสร้างที่มีอยู่แล้วมีความเครียดภายในที่ไม่ทราบค่า
เหตุใดซีรีส์ UF จึงโดดเด่นในงานประยุกต์ใช้นี้:
การชดเชยแรงดันภายในสามารถรับมือกับการกระจายแรงโหลดที่ไม่สม่ำเสมอได้
การปรับตัวเองแบบเรียลไทม์ช่วยขจัดการปรับแต่งด้วยตนเอง
จำนวนจุดรั่วที่ลดลงช่วยเพิ่มความน่าเชื่อถือในโครงการโครงสร้างพื้นฐานที่สำคัญ
ผลลัพธ์จากโครงการล่าสุด:
ความเบี่ยงเบนของการเคลื่อนที่อยู่ที่น้อยกว่า 0.5 มม. อย่างสม่ำเสมอ
ลดเวลาการตั้งค่าลง 30% เมื่อเทียบกับระบบวาล์วชัตเทิลภายนอก
เร่งความเร็วในการดำเนินโครงการให้เสร็จสมบูรณ์ โดยมีความล่าช้าลดลง [ลิงก์ภายใน: ดูกรณีศึกษาการยกสะพานของเรา]
7. ข้อพิจารณาด้านการบำรุงรักษาและความน่าเชื่อถือ
เพื่อยืดอายุการใช้งานและเพิ่มความน่าเชื่อถือของ การยกแบบไฮดรอลิกซิงโครนัส ระบบ:
การวิเคราะห์น้ำมันเป็นประจำ – ตรวจสอบระดับสิ่งปนเปื้อน (เป้าหมายคือรหัส ISO 4406 ที่ระดับ 18/16/13 หรือดีกว่านั้น)
การ较เทียบเซนเซอร์ – ตรวจสอบเซ็นเซอร์ตำแหน่ง (แบบแมกเนโตสตริกทีฟหรือ LVDT) ทุกปี
การตรวจสอบวาล์ว – ตรวจสอบวาล์วแบบสัดส่วนและส่วนควบคุมแรงดัน (compensator spools) ว่ามีการสึกหรอหรือไม่
การเปลี่ยนซีล – ปฏิบัติตามคำแนะนำของผู้ผลิตเกี่ยวกับช่วงเวลาการเปลี่ยนซีลกระบอกสูบ
การอัปเดตซอฟต์แวร์ – อัปเดตอัลกอริธึมการควบคุม PLC ให้ทันสมัยอยู่เสมอ
การบำรุงรักษาเชิงรุกช่วยลดเวลาหยุดทำงานโดยไม่ได้วางแผนล่วงหน้า และรับประกัน ความแม่นยำระดับไมครอน ตลอดอายุการใช้งานของอุปกรณ์ — ซึ่งมีความสำคัญยิ่งต่อโครงการโครงสร้างพื้นฐานที่ขีดจำกัดด้านความปลอดภัยไม่สามารถต่อรองได้
คำถามที่พบบ่อย
เหตุใดการแบ่งอัตราการไหลอย่างเท่าเทียมจึงไม่เพียงพอสำหรับการประสานงานสูบแปดกระบอกสูบ
การแบ่งอัตราการไหลอย่างเท่าเทียมไม่ได้คำนึงถึงปัจจัยเฉพาะตัว เช่น แรงเสียดทานของกระบอกสูบ แรงต้านจากซีล และการกระจายโหลดที่ไม่สม่ำเสมอ จึงจำเป็นต้องมีการให้ข้อมูลตำแหน่งแบบเรียลไทม์อย่างต่อเนื่องและการปรับแก้ไขอัตราการไหลแบบพลวัต เพื่อให้มั่นใจว่าจะเกิดการประสานงานในระดับมิลลิเมตร
ตัวเลือกสถาปัตยกรรมหลักสำหรับระบบไฮดรอลิกแบบหลายกระบอกสูบมีอะไรบ้าง
ตัวเลือกหลัก ได้แก่ ระบบที่แบ่งการไหล ระบบแบบซิงโครนัสที่มีฟีดแบ็กแบบวงจรปิด และระบบแบบปั๊มต่อจุดแต่ละจุด ซึ่งแต่ละแบบมีความแตกต่างกันทั้งในด้านความซับซ้อน ความแม่นยำ และต้นทุน
ตัวแจกจ่ายซีรีส์ UF จัดการกับความไม่สมดุลของโหลดอย่างไร
ซีรีส์ UF ผสานสปูลที่ชดเชยแรงดันภายในไว้ เพื่อปรับขนาดรูเปิดแบบพลวัตและรักษาอัตราการไหลที่ใกล้เคียงกับสัดส่วนที่กำหนดไว้แม้ภายใต้การเปลี่ยนแปลงของโหลด จึงช่วยลดความเบี่ยงเบน
สาเหตุใดที่ทำให้เกิดความเบี่ยงเบนในกรณีศึกษาการเปลี่ยนแบริ่งรองรับสะพาน
การกระจายแรงไม่สม่ำเสมอ การเปลี่ยนแปลงความหนืดจากอุณหภูมิ และการรั่วไหลภายในส่งผลให้เกิดความเบี่ยงเบนของระยะชักสะสม 3.2 มม. ระบบการปรับแก้แบบเรียลไทม์และระบบป้อนกลับแบบไฮบริดที่ใช้ลูปปิดสามารถป้องกันปัญหาดังกล่าวได้
ควรเลือกขนาดปั๊มอย่างไรสำหรับระบบที่ใช้ตัวแจกจ่าย UF-8
การเลือกขนาดปั๊มจำเป็นต้องคำนวณความต้องการการไหลรวม รวมค่าเผื่อสำหรับการรั่วไหลและการสูญเสียพลังงาน พร้อมทั้งเพิ่มค่าเผื่อ 10–15% เพื่อรองรับการเปลี่ยนแปลงของโหลดและค่าความหนืด
ความแม่นยำโดยทั่วไปของระบบไฮดรอลิกแบบซิงโครนัสที่ใช้ลูปปิดคือเท่าใด
ระบบแบบลูปปิดที่ใช้วาล์วแบบสัดส่วนและระบบป้อนกลับตำแหน่งมักให้ความแม่นยำ ±0.2 มม. สำหรับความแตกต่างของระยะชักในระบบที่มีกระบอกสูบแปดตัว ซึ่งเพียงพอต่อความต้องการการยกที่สำคัญที่สุด
สรุป: ลงทุนเพื่อความแม่นยำเพื่อการยกที่ปลอดภัยและมีประสิทธิภาพ
การยกแบบไฮดรอลิกซิงโครนัส ที่มีแปดกระบอกสูบเป็นเทคโนโลยีที่ซับซ้อนแต่จำเป็นอย่างยิ่งสำหรับการใช้งานในโครงสร้างพื้นฐานขนาดใหญ่และภาคอุตสาหกรรม โดยการเข้าใจหลักการพื้นฐาน—ซึ่งลึกกว่าการแบ่งการไหลอย่างเท่าเทียมกัน—และการเลือกสถาปัตยกรรมที่เหมาะสม (แบบแยกการไหล แบบวงจรปิด หรือแบบปั๊มต่อจุด) คุณจะสามารถบรรลุความแม่นยำระดับต่ำกว่าหนึ่งมิลลิเมตร ยกระดับความปลอดภัย และลดความล่าช้าของโครงการ
ตัวกระจายรุ่น UF Series เป็นทางออกที่ได้รับการพิสูจน์แล้วสำหรับการประสานงานการทำงานของกระบอกสูบแปดตัว โดยผสานการชดเชยแรงดันภายใน จุดรั่วที่ลดลง และประสิทธิภาพที่เชื่อถือได้แม้ในสภาวะที่ท้าทาย เมื่อนำไปใช้ร่วมกับระบบป้อนกลับแบบวงจรปิด จะสามารถควบคุมความเบี่ยงเบนของการเคลื่อนที่ให้อยู่ต่ำกว่า 0.5 มม. ได้อย่างสม่ำเสมอ
พร้อมที่จะพูดคุยเกี่ยวกับ การยกแบบไฮดรอลิกซิงโครนัส โครงการของคุณหรือยัง? [ติดต่อทีมวิศวกรของเรา] เพื่อรับคำแนะนำในการออกแบบระบบ ข้อมูลจำเพาะของผลิตภัณฑ์ และการปรึกษาฟรี
[ลิงก์ภายใน: เรียกดูผลิตภัณฑ์ไฮดรอลิกสำหรับการประสานงานทั้งหมดของเรา]
สารบัญ
- บทนำ: เหตุใดความแม่นยำจึงมีความสำคัญต่อการยกแบบหลายกระบอกสูบ
- 1. หลักการพื้นฐาน: มากกว่าการแบ่งอัตราการไหลอย่างเท่าเทียมกัน
- ข้อแลกเปลี่ยนด้านสถาปัตยกรรม: แนวทางพื้นฐานสามแบบ
- 3. ตัวกระจายกระแสไหลซีรีส์ UF: การแบ่งกระแสไหลและการชดเชยแรงโหลด
- 4. ความท้าทายในการประสานงานกันในโลกแห่งความเป็นจริง
- 5. การออกแบบระบบไฮดรอลิกที่สามารถปรับขนาดได้สำหรับการยกแบบแปดสูบ
- 6. ตัวอย่างการประยุกต์ใช้งาน: การเปลี่ยนแบริ่งสะพาน
- 7. ข้อพิจารณาด้านการบำรุงรักษาและความน่าเชื่อถือ
- คำถามที่พบบ่อย
- สรุป: ลงทุนเพื่อความแม่นยำเพื่อการยกที่ปลอดภัยและมีประสิทธิภาพ